
Autonomní technologie | Testování ARTEX 2026
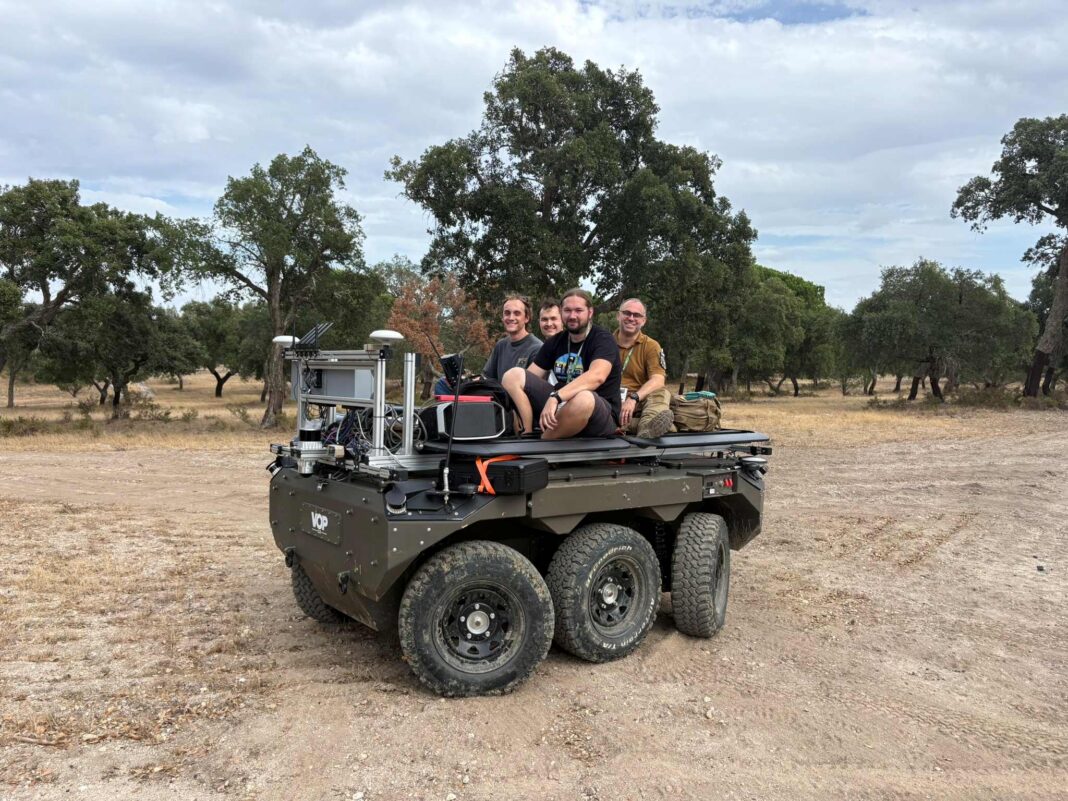
Autonomní jízdu v náročném terénu, noční provoz i zásobování vojenských jednotek bez průběžného řízení člověkem úspěšně otestovali výzkumníci z Fakulty elektrotechnické ČVUT společně s Univerzitou obrany a společností VOP CZ. Bezosádkové vozidlo TAROS absolvovalo mezinárodní vojenské cvičení ARTEX 2026 v Portugalsku, během kterého ujelo více než 100 kilometrů, z toho několik desítek autonomně.
Cvičení probíhalo od 28. září do 9. října v rámci iniciativy Evropské obranné agentury (EDA). Jeho cílem bylo ověřit možnosti autonomních pozemních systémů v podmínkách blízkých reálnému vojenskému nasazení.
Robot řídí, operátor dohlíží
Šestikolová platforma TAROS, která může v testované konfiguraci převážet náklad o hmotnosti až 600 kilogramů, opakovaně autonomně absolvovala trasy dlouhé přibližně 2,5 až 3 kilometry. Pohybovala se po nezpevněných cestách i mimo ně, včetně terénu s hustou vegetací a překážkami. Při autonomní jízdě dosahovala rychlosti až 8 km/h.
Operátor vozidlu zadá cíl a případné navigační body, trasu mezi nimi už plánuje systém sám. Pomocí laserového senzoru LiDAR mapuje okolí, vyhodnocuje průjezdnost a reaguje na překážky. Pokud situaci nedokáže bezpečně vyřešit, zastaví a umožní operátorovi převzít řízení.
Autonomní zásobování i noční jízda
Jedním z hlavních výsledků cvičení bylo zapojení TAROSu do zásobovací mise ve spolupráci s portugalskou armádou. Po úvodní části ovládané na dálku vozidlo další úseky absolvovalo autonomně po nerovné terénní cestě. Operátor pouze dohlížel na průběh mise.
Tým ověřil také autonomní jízdu v noci. Díky LiDARu, který při měření okolí není závislý na denním světle, vozidlo zvládlo několik set metrů dlouhou trasu po nezpevněných cestách i mimo ně.
Další test simuloval evakuaci raněného. Dobrovolnice z portugalské armády absolvovala na nosítkách umístěných na platformě trasu dlouhou přibližně 2,5 kilometru. V tomto scénáři bylo vozidlo ovládáno na dálku.
„Pro nás je zásadní dostat výzkum z laboratoře do podmínek, které se co nejvíce blíží reálnému nasazení. Teprve reálné prostředí a budoucí uživatelé ukážou, zda technologie skutečně přináší požadovanou hodnotu,“ říká prof. Jan Faigl, vedoucí Laboratoře výpočetní robotiky FEL ČVUT.
Vývoj pokračuje
Na vývoji autonomní navigace spolupracují odborníci z několika pracovišť FEL ČVUT, Univerzity obrany, společnosti VOP CZ a Armády ČR. Do výzkumu a testování se zapojují také studenti fakulty.
Projekt autonomní navigace je součástí projektu TA ČR PRODEF SARMO, podporovaného Ministerstvem obrany ČR. Výzkum přispívá také k aktivitám Národního centra umělé inteligence (NCUI).
Zkušenosti z cvičení ARTEX 2026 výzkumníci využijí k dalšímu vývoji autonomního řízení, uživatelského rozhraní a bezpečného fungování robotických systémů v náročných podmínkách.
Zdroj: redakce + TZ FEL ČVUT